车路协同自动驾驶 通信与自动控制技术的关键支撑
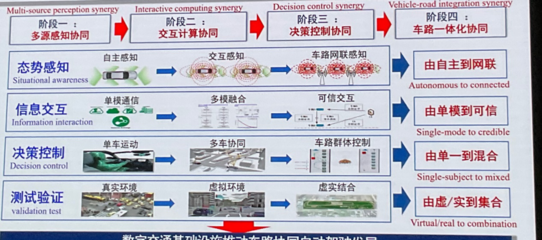
车路协同自动驾驶是实现智能交通系统的核心技术之一,其核心在于通过车辆与道路基础设施之间的实时信息交互,提升自动驾驶的安全性与效率。这一目标的实现高度依赖于通信与自动控制技术的深度融合。
在通信技术方面,车路协同需要低时延、高可靠、大带宽的通信环境。C-V2X(蜂窝车联网)技术成为主流选择,包括LTE-V2X和5G-V2X,支持车辆与车辆(V2V)、车辆与基础设施(V2I)、车辆与行人(V2P)及车辆与网络(V2N)的全方位连接。边缘计算与多接入边缘计算(MEC)的部署可进一步降低时延,确保关键控制指令的实时传输。通信安全与隐私保护机制(如PKI体系)必不可少,以防数据篡改与恶意攻击。
在自动控制技术方面,车路协同要求车辆具备高精度感知与决策能力。通过融合路侧感知设备(摄像头、雷达、边缘计算单元)与车载传感器数据,实现超视距感知与全局路径规划。控制算法需处理不确定通信时延与数据丢包,采用鲁棒控制与模型预测控制(MPC)等方法提升稳定性。协同决策机制(如交叉口通行权分配、车队协同控制)需要分布式的优化算法支持。
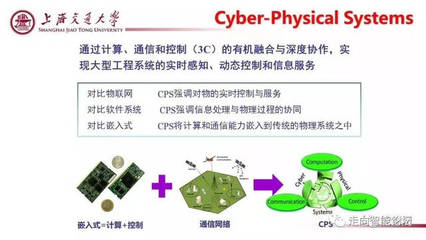
综上,车路协同自动驾驶需要通信技术提供实时可靠的数据链路,自动控制技术实现协同感知与决策,二者共同构成技术基础。未来需进一步研究通信-控制一体化设计、异构网络融合及安全保障体系,以推动规模化应用。
如若转载,请注明出处:http://www.cnstarcloud.com/product/13.html
更新时间:2026-11-07 13:53:31