从控制的角度看智能汽车 汽车驾驶自动化的控制理论演进与关键技术
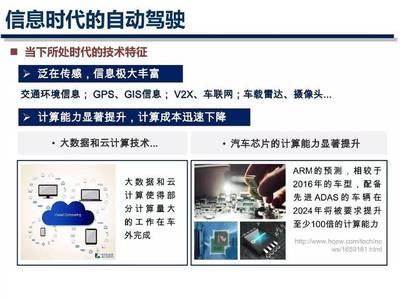
一、引言\n\n汽车驾驶自动化是人工智能、通信技术与自动控制技术深度融合的典型领域。吉林大学陈虹教授从控制学科视角出发,系统阐述了智能汽车驾驶自动化的核心控制问题,为理解自动驾驶技术提供了独特的理论框架。\n\n## 二、驾驶自动化的控制本质\n\n从控制角度看,汽车驾驶自动化本质上是一个多目标、多约束、强耦合的复杂系统控制问题。驾驶员被逐层替代的过程,对应着控制系统中感知、决策、规划、执行各环节的自动化程度提升。控制系统需要在安全性、舒适性、燃油经济性等多目标之间寻求最优平衡,同时处理模型不确定性、外部干扰和执行器约束等现实挑战。\n\n## 三、分层递阶控制架构\n\n陈虹教授提出智能汽车的分层递阶控制体系:上层为任务决策层,负责路径规划与行为决策;中层为运动规划层,生成满足车辆动力学约束的参考轨迹;下层为动力学控制层,通过驱动、制动和转向的协调控制实现轨迹跟踪。该架构将复杂问题分解为多个可求解的子问题,体现了控制系统设计中
如若转载,请注明出处:http://www.cnstarcloud.com/product/10.html
更新时间:2026-11-07 11:30:17